
Drift nello SLAM: cos'è, perché si verifica e come ridurlo
Analizziamo deriva della traiettoria, loop closure, punti di controllo, GNSS e strategie per ottenere scansioni più accurate dai rilievi LiDAR SLAM.
In questo articolo
- Caricamento indice…
Durante un rilievo con uno scanner SLAM, piccoli errori nella stima della posizione possono accumularsi progressivamente lungo il percorso. Questo fenomeno prende il nome di drift, o deriva, ed è uno degli aspetti più importanti da conoscere quando si utilizza uno scanner LiDAR mobile per rilievi professionali.
Il drift non significa che lo SLAM sia poco preciso. È una caratteristica legata al modo stesso in cui questa tecnologia funziona: mentre l'operatore si muove, lo scanner deve contemporaneamente acquisire l'ambiente e ricostruire la propria traiettoria.
Se dispone di geometrie riconoscibili, buone sovrapposizioni e riferimenti sufficienti, riesce a mantenere una traiettoria molto stabile. Quando invece percorre grandi distanze in ambienti uniformi o poveri di elementi distintivi, le piccole incertezze possono sommarsi e produrre una deformazione della nuvola di punti.
Per questo, in un rilievo SLAM professionale, conoscere il drift è importante quanto conoscere la precisione dichiarata dello scanner.
Cos'è il drift nello SLAM?
Per capire il drift bisogna partire dal significato stesso di SLAM: Simultaneous Localization and Mapping.
Lo scanner deve cioè fare due cose nello stesso momento:
- costruire una mappa dell'ambiente;
- determinare continuamente la propria posizione all'interno di quella mappa.
Immaginiamo di iniziare un rilievo all'ingresso di un edificio.
Lo scanner acquisisce la geometria circostante e stabilisce una prima posizione. Quando facciamo qualche passo, confronta ciò che sta rilevando con quanto ha acquisito immediatamente prima e stima il nuovo spostamento.
Poi ripete l'operazione.
E continua a farlo per tutto il percorso.
Ogni singola stima può contenere una piccolissima incertezza. In condizioni favorevoli questa viene corretta o rimane trascurabile. Su percorsi molto lunghi o complessi, invece, le piccole differenze possono progressivamente accumularsi.
Questo accumulo è il drift SLAM.
In pratica, la traiettoria stimata dallo scanner inizia lentamente a discostarsi da quella reale.
Perché uno scanner SLAM accumula errore?
Il punto fondamentale è che, soprattutto negli ambienti indoor, lo scanner non dispone necessariamente di una posizione assoluta proveniente dal GNSS in ogni momento.
Deve ricostruire il proprio movimento utilizzando i sensori disponibili e ciò che osserva nell'ambiente.
A seconda dello strumento possono contribuire:
- LiDAR;
- IMU;
- camere;
- Visual SLAM;
- VIO, Visual-Inertial Odometry;
- GNSS quando disponibile;
- algoritmi di ottimizzazione della traiettoria.
Se le informazioni sono numerose e coerenti, il sistema riesce a stimare molto bene il movimento.
Se invece l'ambiente offre pochi riferimenti, diventa più difficile stabilire con la stessa affidabilità quanto lo scanner si sia spostato.
È per questo che il drift non dipende soltanto dalla qualità dello scanner, ma anche dalle condizioni nelle quali viene utilizzato.
La letteratura scientifica identifica proprio la deriva della traiettoria come una delle principali fonti di errore nei sistemi di mobile mapping basati su SLAM. Uno studio dell'Università degli Studi di Brescia pubblicato nel 2026 evidenzia inoltre come il problema possa essere amplificato negli ambienti con poche variazioni geometriche, come i tunnel.
Dove si verifica più facilmente il drift?
Non tutti gli ambienti hanno la stessa difficoltà per uno scanner SLAM.
Pensiamo a un normale appartamento.
Porte, finestre, mobili, spigoli, pareti, corridoi e cambi di direzione forniscono continuamente informazioni differenti. Lo scanner dispone quindi di numerosi riferimenti per comprendere il proprio movimento.
Ora immaginiamo invece un tunnel.
Per decine o centinaia di metri la geometria può rimanere praticamente identica.
Oppure pensiamo a un grande capannone quasi vuoto, caratterizzato da lunghe pareti uniformi e pochi elementi interni.
Lo stesso problema può presentarsi in:
- lunghi corridoi;
- tunnel e gallerie;
- grandi capannoni vuoti;
- parcheggi con geometrie fortemente ripetitive;
- grandi spazi aperti;
- ambienti con file di pilastri o elementi molto simili;
- lunghi tratti privi di cambi di direzione.
Questi vengono spesso descritti come ambienti geometricamente degeneri o poveri di caratteristiche distintive.
Anche nei grandi edifici pubblici, la combinazione di lunghi corridoi, spazi aperti e strutture ripetitive può creare ambiguità nella registrazione e rendere più difficile la corretta chiusura dei loop.
Non significa che lo SLAM non possa lavorare in questi scenari.
Significa che il percorso di acquisizione e la strategia di controllo diventano ancora più importanti.
Come capire se una scansione SLAM ha subito deriva?
Il drift non sempre appare come un errore evidente durante la scansione.
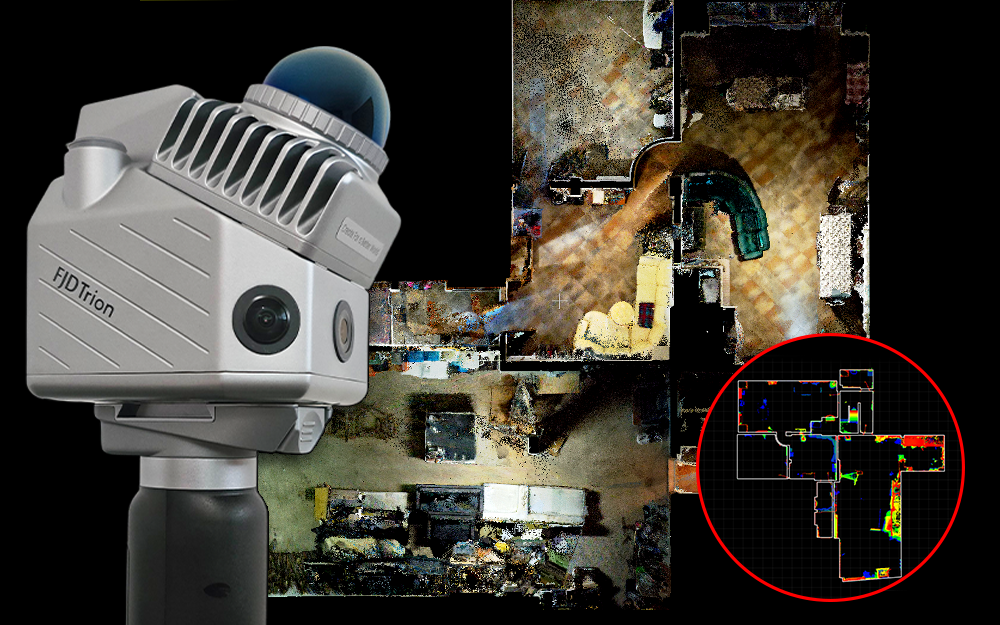
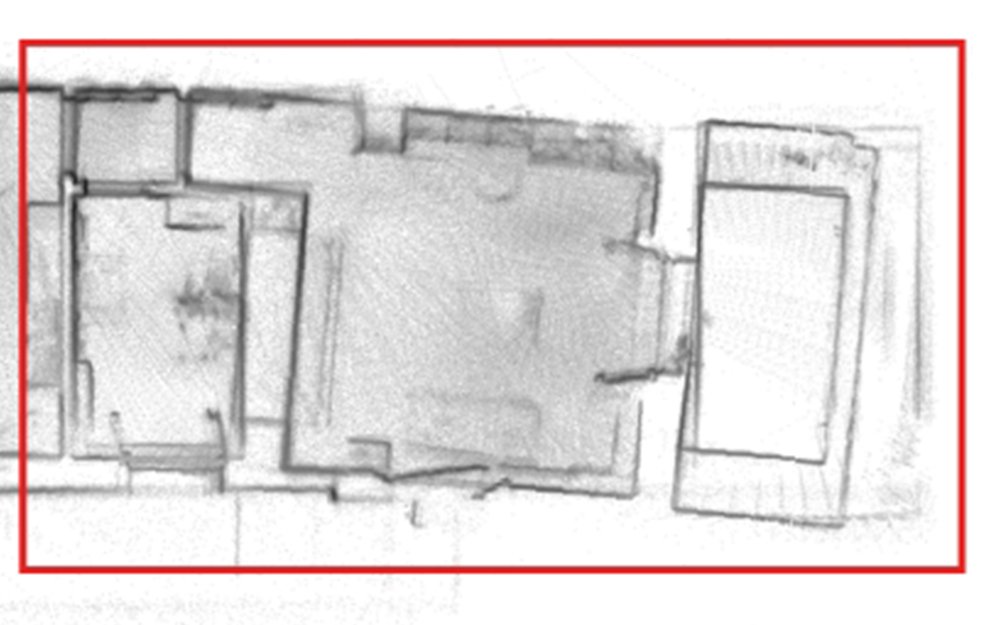
In alcuni casi la nuvola di punti può sembrare perfettamente utilizzabile osservandola rapidamente, mentre un controllo più approfondito evidenzia una perdita di coerenza lungo la traiettoria.
Uno dei segnali più intuitivi compare quando lo scanner torna in un'area già rilevata.
Immaginiamo di partire da un corridoio, completare il piano dell'edificio e tornare nello stesso punto.
Se la scansione è coerente, le due acquisizioni della stessa zona dovrebbero sovrapporsi correttamente.
Se invece compaiono:
- doppie pareti;
- bordi sdoppiati;
- pavimenti non coincidenti;
- porte o pilastri duplicati;
- differenze tra punto iniziale e finale;
- disallineamenti progressivi;
potrebbe esserci stato un problema nella stima della traiettoria.
Ma il controllo visivo non dovrebbe essere l'unico metodo utilizzato quando l'accuratezza è importante.
Il modo più affidabile per verificare il risultato è confrontare la nuvola di punti con punti o misure indipendenti, rilevati ad esempio mediante stazione totale o GNSS RTK dove disponibile.
È così che possiamo capire se l'errore è locale oppure se aumenta progressivamente lungo il percorso.
Loop closure: perché tornare in un punto già acquisito aiuta lo SLAM?
Uno dei concetti fondamentali per ridurre il drift è il loop closure, cioè la chiusura dell'anello.
Supponiamo di iniziare una scansione davanti all'ingresso principale di un edificio, percorrere diverse stanze e infine tornare nello stesso punto.
Lo scanner riconosce una geometria che aveva già acquisito.
Questa informazione crea un vincolo molto importante: il sistema sa che due parti della traiettoria, elaborate in momenti differenti, devono corrispondere allo stesso luogo.
L'algoritmo può quindi utilizzare questo riferimento per ottimizzare il percorso e ridurre parte dell'errore accumulato.
La loop closure è considerata uno degli strumenti principali attraverso i quali i sistemi SLAM limitano l'accumulo di errore nelle acquisizioni di lunga durata.
Questo spiega perché, durante un rilievo, il percorso più breve non è necessariamente quello migliore.
A volte può essere utile percorrere qualche metro in più pur di tornare su una zona conosciuta e creare un collegamento geometrico forte con una parte già acquisita.
Come ridurre il drift durante un rilievo SLAM?
Il drift non si riduce con un'unica operazione. Serve piuttosto una buona strategia di acquisizione.
Il primo principio è evitare, quando possibile, di procedere per lunghissimi tratti in un'unica direzione senza ritornare in zone già rilevate.
In un edificio è preferibile creare percorsi collegati, sfruttando stanze comunicanti, corridoi, porte, scale e pianerottoli per costruire una rete di acquisizione coerente.
Anche il movimento dell'operatore ha un ruolo importante.
Camminare in maniera regolare permette al sistema di mantenere una buona continuità tra le acquisizioni. Movimenti molto rapidi, vibrazioni, rotazioni improvvise o accelerazioni possono invece rendere più difficile il tracciamento.
Non a caso il firmware più recente di FJD Trion P2 integra il rilevamento in tempo reale della velocità e delle vibrazioni, con avvisi quando lo scanner viene mosso troppo velocemente. FJD ha inoltre introdotto una modalità dedicata alle acquisizioni di lunga durata e una funzione di miglioramento della scansione pensata anche per scene con geometrie più sparse.
Il principio da ricordare è semplice:
con uno scanner SLAM non bisogna cercare il percorso più veloce, ma il percorso che permette all'algoritmo di mantenere una traiettoria affidabile.
Un'unica scansione molto lunga è sempre la scelta migliore?
No.
La possibilità tecnica di continuare a scansionare non significa necessariamente che sia conveniente realizzare tutto il rilievo come un'unica lunghissima traiettoria.
In un edificio molto grande o multipiano può essere preferibile progettare il lavoro in sezioni logiche, mantenendo adeguate zone di collegamento e punti di controllo.
Pensiamo a un edificio di quattro piani.
È possibile attraversare piano terra, scale, primo piano, secondo, terzo e poi tornare al punto iniziale.
Ma la strategia migliore dipende dall'estensione dell'edificio, dalla geometria degli ambienti e dalle possibilità di chiudere correttamente i percorsi.
In alcuni casi può essere più efficace organizzare acquisizioni per piano o per aree, mantenendo riferimenti comuni che consentano successivamente di controllare e collegare correttamente i dati.
La capacità dello scanner di gestire acquisizioni lunghe è certamente importante, ma non sostituisce la pianificazione del rilievo.
I punti di controllo possono ridurre il drift?
I punti di controllo svolgono un ruolo diverso dalla loop closure ma possono diventare estremamente importanti nei rilievi professionali.
Un riferimento con coordinate note permette di vincolare o verificare la traiettoria rispetto a una posizione esterna.
Possono essere rilevati, a seconda del lavoro, tramite:
- stazione totale;
- GNSS RTK;
- rete topografica esistente.
È importante però distinguere due obiettivi.
Un punto può essere utilizzato per correggere o vincolare il rilievo, oppure può essere mantenuto indipendente e utilizzato come check point per controllare l'accuratezza ottenuta.
Nel secondo caso diventa particolarmente utile perché permette di capire quanto la nuvola SLAM corrisponda realmente a una misura effettuata con un sistema indipendente.
Nei rilievi estesi è inoltre più utile distribuire i controlli lungo il percorso che concentrarli tutti vicino al punto di partenza.
GNSS e SLAM: il GNSS elimina il drift?
Non completamente.
Negli ambienti esterni, quando è disponibile una buona ricezione satellitare, il GNSS può fornire al sistema un riferimento assoluto molto importante e contribuire a vincolare la traiettoria.
Ma questo non significa che collegare un ricevitore GNSS renda automaticamente perfetta qualsiasi scansione.
La qualità del dato satellitare può cambiare, il segnale può essere degradato o scomparire completamente entrando in un edificio, in un tunnel o sotto coperture particolarmente difficili.
Anche ricerche recenti sui sistemi LiDAR/Visual/RTK/Inertial mostrano infatti che l'integrazione di GNSS, loop closure e altri vincoli può ridurre significativamente la deriva, ma che è necessario controllare attentamente la qualità delle singole informazioni utilizzate dall'algoritmo.
Il GNSS deve quindi essere considerato un ulteriore vincolo alla traiettoria, non una soluzione universale contro il drift.
Questo è particolarmente importante quando si confrontano soluzioni come FJD V4E LiDAR Kit senza GNSS e le configurazioni abbinate a ricevitore FJD V4E/V4E Pro GNSS: la versione GNSS aggiunge la possibilità di integrare il rilievo con un riferimento satellitare negli ambienti in cui il segnale è disponibile, mentre indoor il sistema deve comunque affidarsi alle tecnologie di localizzazione SLAM.
FJD V4E LiDAR Kit: LiDAR SLAM da 154.600 punti/s -> Scopri i modelli con e senza GNSS
L'esperienza dell'operatore conta davvero?
Sì, soprattutto nei rilievi complessi.
Uno scanner SLAM automatizza una parte enorme del processo di acquisizione, ma questo non significa che trasformi qualsiasi percorso in un buon rilievo.
Un operatore esperto tende a riconoscere in anticipo le situazioni potenzialmente problematiche. Vede un lungo corridoio e pensa già a come creare una chiusura. Entra in un grande capannone e cerca elementi geometrici utili. Affronta un edificio multipiano e pianifica come collegare scale, pianerottoli e livelli. Si accorge di essersi mosso troppo rapidamente e rallenta. Prevede punti di controllo nelle zone più lontane o più critiche.
La tecnologia SLAM permette quindi di ridurre enormemente i tempi di acquisizione, ma la qualità del risultato continua a dipendere anche dalla metodologia utilizzata.
Drift significa che uno scanner SLAM non è abbastanza preciso?
No.
Il drift è un fenomeno da conoscere e controllare, non la dimostrazione che la tecnologia SLAM sia inadatta ai rilievi professionali.
Gli scanner di ultima generazione combinano LiDAR, IMU, camere, algoritmi SLAM sempre più evoluti e, in alcuni sistemi, GNSS RTK/PPK proprio per migliorare la stima della traiettoria.
Il vero punto è un altro.
La precisione di un rilievo SLAM non dipende soltanto dal valore dichiarato nella scheda tecnica dello scanner, ma anche dalla capacità di mantenere sotto controllo l'errore lungo l'intero percorso.
Per ridurre il drift bisogna quindi lavorare su più livelli: scegliere uno strumento adeguato, pianificare il percorso, mantenere un movimento regolare, creare loop closure quando possibile, utilizzare riferimenti esterni nei lavori che lo richiedono e verificare il risultato finale attraverso controlli indipendenti.
È così che lo SLAM passa dall'essere semplicemente una tecnologia di acquisizione molto veloce a diventare uno strumento affidabile per il rilievo professionale.