
Come eseguire correttamente un rilievo SLAM: percorso, velocità ed errori da evitare
Come eseguire un rilievo SLAM preciso e affidabile: pianificazione del percorso, velocità di acquisizione, loop closure, controllo della traiettoria, copertura degli ambienti e verifica della nuvola di punti. Una guida pratica per ridurre errori e drift durante le scansioni con scanner LiDAR SLAM.
- Caricamento indice…
Uno scanner SLAM permette di acquisire rapidamente edifici, capannoni, cantieri e altri ambienti semplicemente muovendosi attraverso lo spazio da rilevare. Ma utilizzare uno scanner SLAM non significa semplicemente accenderlo e iniziare a camminare.
La qualità di un rilievo SLAM dipende anche da come viene eseguito il percorso.
Velocità dell'operatore, movimenti dello scanner, geometria dell'ambiente, chiusura degli anelli e modalità con cui vengono attraversati corridoi, porte e scale possono influenzare la precisione e la completezza della nuvola di punti.
Per questo, prima di iniziare una scansione, è utile avere già un'idea del percorso da seguire e delle zone che potrebbero mettere maggiormente in difficoltà il sistema.
Prima di iniziare: osservare l'ambiente e pianificare il percorso
Una buona scansione SLAM comincia prima ancora di premere il pulsante di acquisizione.
Se dobbiamo rilevare un piccolo appartamento, il percorso può essere abbastanza intuitivo. In un edificio di quattro piani, un grande capannone o una struttura con numerosi corridoi, invece, partire senza una strategia può portare a percorsi inutilmente lunghi o difficili da chiudere.
Prima di iniziare conviene quindi osservare:
- dimensione dell'area;
- numero di piani;
- accessi tra gli ambienti;
- presenza di scale e ascensori;
- lunghi corridoi;
- grandi spazi vuoti;
- eventuali zone nelle quali sarà possibile tornare durante il percorso;
- aree nelle quali inserire punti di controllo.
La pianificazione del percorso è considerata una vera e propria fase del rilievo nei sistemi di mobile mapping. Studi sull'acquisizione SLAM in edifici complessi indicano proprio porte, scale, grandi spazi aperti e passaggi con pareti uniformi tra le zone da individuare prima della scansione perché possono offrire meno riferimenti geometrici all'algoritmo.
L'obiettivo non è quindi stabilire soltanto da dove partire, ma capire anche come tornare in zone già acquisite.
Qual è il percorso migliore per una scansione SLAM?
Non necessariamente quello più corto.
Durante il rilievo lo scanner deve ricostruire continuamente la propria posizione confrontando ciò che sta acquisendo con le geometrie osservate in precedenza.
Per questo è utile creare un percorso che permetta di ritrovare più volte elementi già conosciuti.
Immaginiamo un piano composto da un corridoio centrale con diverse stanze.
Un percorso poco efficace potrebbe essere:
entrare nel corridoio → arrivare fino in fondo → tornare indietro → terminare la scansione.
Quando la distribuzione degli ambienti lo permette, è preferibile attraversare le stanze, creare collegamenti tra aree adiacenti e tornare progressivamente su zone già acquisite.
In questo modo si costruisce una traiettoria più connessa.
Alcuni studi sul mobile mapping suggeriscono infatti, quando possibile, di privilegiare percorsi ad anello rispetto a semplici tragitti di andata e ritorno. Ripassare in un'area già acquisita permette al sistema SLAM di riconoscere geometrie comuni e migliorare la coerenza della traiettoria.
Bisogna tornare al punto di partenza?
Quando possibile, è una buona pratica.
Se iniziamo il rilievo davanti all'ingresso di un edificio e alla fine torniamo nello stesso punto, forniamo all'algoritmo una relazione molto forte tra inizio e fine della scansione.
È il principio della loop closure, la chiusura dell'anello.
Il sistema riconosce che una zona acquisita alla fine del percorso corrisponde a una zona osservata all'inizio e può utilizzare questa informazione per ottimizzare la traiettoria.
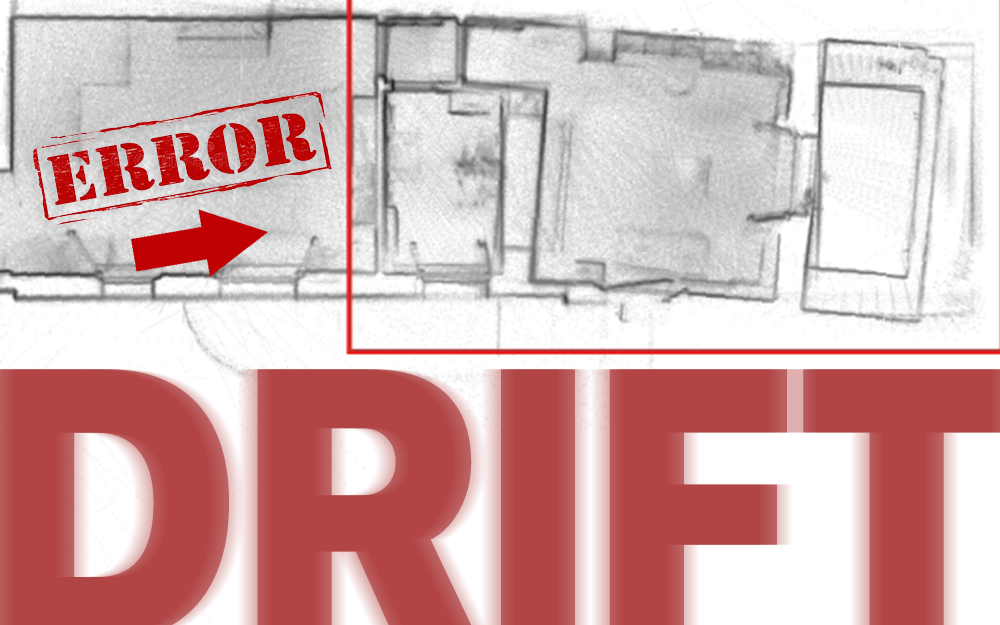
La chiusura di loop aiuta quindi a limitare l'accumulo degli errori lungo il percorso e a contrastare il drift SLAM. Gli studi sui sistemi di mappatura mobile di spazi interni mostrano come i percorsi chiusi e le acquisizioni ripetute possano migliorare la coerenza della nuvola di punti rispetto a traiettorie lasciate aperte.
Questo non significa che ogni singola scansione debba obbligatoriamente terminare esattamente nello stesso centimetro dal quale è partita.
Significa che creare collegamenti con aree già rilevate è generalmente preferibile rispetto a percorrere continuamente nuove zone senza mai tornare indietro.
Per approfondire questo fenomeno, leggi l'articolo -> Drift nello SLAM: cos'è, perché si verifica e come ridurlo.
Quanto velocemente bisogna camminare con uno scanner SLAM?
Non esiste una velocità universale valida per tutti gli scanner, per tutte le modalità di acquisizione e per qualsiasi ambiente.
La regola più importante è un'altra:
il movimento deve essere regolare e compatibile con la capacità dello scanner di mantenere correttamente la propria localizzazione.
Camminare più velocemente non significa automaticamente ottenere un rilievo peggiore. Diventa però rischioso quando la velocità aumenta al punto da ridurre la continuità tra le geometrie acquisite oppure quando viene accompagnata da movimenti bruschi dello strumento.
È quindi preferibile:
mantenere un'andatura regolare, rallentare nelle zone geometricamente più complesse ed evitare accelerazioni e cambi improvvisi di direzione.
Non a caso gli aggiornamenti più recenti degli scanner FJD Trion P2 e FJD Trion S2 hanno introdotto il monitoraggio della velocità di movimento. Il sistema può avvisare l'operatore quando lo scanner viene mosso troppo velocemente rispetto alla modalità di acquisizione utilizzata.
Questo chiarisce un concetto importante:
lo SLAM permette di lavorare velocemente, ma non bisogna trasformare la velocità di acquisizione nell'obiettivo principale del rilievo.
Finire una scansione cinque minuti prima ha poco valore se poi è necessario tornare sul posto perché una zona non è stata acquisita correttamente.
Come bisogna muovere lo scanner?
La stabilità del movimento è importante quanto la velocità.
Durante il percorso conviene evitare:
- rotazioni improvvise;
- oscillazioni eccessive;
- movimenti molto rapidi verso l'alto o verso il basso;
- urti e vibrazioni;
- cambi bruschi di direzione.
Lo scanner deve poter osservare con continuità l'ambiente circostante.
Pensiamo a una porta.
Se attraversiamo rapidamente il passaggio ruotando contemporaneamente lo scanner, per alcuni istanti cambiamo quasi completamente la geometria visibile.
Attraversare porte, svolte e passaggi stretti con un movimento più regolare permette invece di mantenere una maggiore continuità tra le zone.
Lo stesso vale quando si entra in una nuova stanza.
Non è necessario fermarsi continuamente, ma può essere utile concedere allo scanner il tempo di acquisire gli elementi geometrici principali prima di procedere verso l'ambiente successivo.
Come scansionare correttamente una stanza?
In una normale stanza non è necessario percorrere ogni centimetro del pavimento.
L'obiettivo è acquisire tutte le geometrie necessarie evitando zone d'ombra.
È quindi importante verificare che lo scanner riesca a vedere:
pareti, angoli, porte, finestre ed eventuali elementi che serviranno nella successiva restituzione.
Le stanze con una forma regolare sono generalmente ambienti favorevoli allo SLAM perché contengono numerosi riferimenti geometrici.
Questo non significa però che basti affacciarsi dalla porta.
Se una parte della stanza rimane nascosta dietro una parete, un arredo o un altro ostacolo, lo scanner non potrà ricostruire ciò che non ha realmente osservato.
La regola è semplice:
lo SLAM può ricostruire molto rapidamente ciò che vede, ma non può compensare una copertura insufficiente dell'ambiente.
Con FJD Trion P2, ad esempio, la funzione Scan Enhancement introdotta nel firmware V1.2.0 include indicazioni specifiche per alcune situazioni: nelle stanze rettangolari FJD suggerisce di acquisire ogni angolo; durante la funzione di miglioramento lo scanner deve inoltre essere mantenuto livellato e, nelle condizioni previste dalla funzione, a circa 0,5–1 metro dalla parete.
Queste sono indicazioni specifiche della funzione del P2, ma mostrano bene quanto anche la posizione dello scanner rispetto alla geometria circostante possa essere importante.
Come scansionare correttamente un lungo corridoio?
I corridoi sono uno degli ambienti nei quali bisogna prestare maggiore attenzione.
Il problema non è la loro dimensione, ma la ripetitività della geometria.
Due pareti parallele, pavimento e soffitto possono rimanere quasi identici per decine di metri. Se lungo il percorso non compaiono porte, nicchie, pilastri o altri elementi distintivi, lo scanner dispone di meno informazioni per valutare lo spostamento nella direzione di avanzamento.
In questi casi è utile:
sfruttare gli ambienti laterali, acquisire bene porte e rientranze, evitare movimenti troppo rapidi e creare collegamenti con zone precedentemente rilevate quando la struttura dell'edificio lo permette.
Uno studio del 2026 sul drift nei sistemi SLAM ha confermato come gli ambienti geometricamente poveri o degeneri, come i tunnel, possano amplificare gli errori nella stima della traiettoria.
Anche FJD ha affrontato specificamente questo scenario nell'aggiornamento del Trion P2: per la funzione Scan Enhancement viene indicato un intervento ogni 100 metri nei corridoi lunghi, insieme a indicazioni dedicate alle aree a L o concave.
Questo non significa che 100 metri rappresentino una regola universale per qualsiasi scanner SLAM.
È una funzione specifica del P2.
Il principio generale rimane però valido: più un ambiente diventa lungo e geometricamente uniforme, maggiore deve essere l'attenzione dedicata al percorso e al controllo della scansione.
Come rilevare scale e più piani con lo SLAM?
Scale e pianerottoli meritano particolare attenzione perché rappresentano il collegamento geometrico tra livelli differenti.
In un edificio di quattro piani, ad esempio, non basta acquisire molto bene ogni singolo piano se il collegamento verticale tra un livello e l'altro viene rilevato male.
Durante il passaggio sulle scale è quindi utile:
mantenere un movimento regolare, evitare di coprire il sensore, acquisire con attenzione pianerottoli e pareti circostanti e assicurarsi che esista una buona sovrapposizione tra il piano che stiamo lasciando e quello nel quale stiamo entrando.
Quando l'edificio dispone di più collegamenti verticali, in determinate condizioni può essere utile creare un percorso ad anello: salire attraverso una scala e tornare attraverso un'altra, anziché percorrere esattamente la stessa traiettoria in entrambi i sensi.
Naturalmente la scelta dipende sempre dalla configurazione reale dell'edificio.
Conviene fare una scansione unica o dividere il rilievo?
Dipende dalla dimensione e dalla complessità dell'area.
Uno dei vantaggi degli scanner SLAM moderni è la possibilità di acquisire grandi superfici senza dover continuamente interrompere il lavoro.
Questo però non significa che una scansione più lunga sia automaticamente una scansione migliore.
Se dobbiamo rilevare un edificio molto esteso, un complesso industriale o più piani, può essere più efficiente suddividere il lavoro in aree logiche mantenendo buone sovrapposizioni e riferimenti comuni.
Per esempio:
piano terra → scansione dedicata;
primo piano → seconda acquisizione;
secondo piano → terza acquisizione;
con scale, pianerottoli o punti di controllo utilizzati per collegare correttamente le diverse parti.
In altri casi una singola traiettoria chiusa può essere perfettamente adeguata.
La scelta deve essere fatta prima di tutto pensando alla stabilità della traiettoria e alla possibilità di controllare il risultato, non al numero minimo possibile di file da produrre.
FJD Trion P2 dispone oggi anche di una modalità Long-Time dedicata alle scansioni oltre i 20 minuti e ai progetti su grandi aree. FJD la indica però come modalità consigliata agli utenti esperti, proprio perché nelle acquisizioni lunghe è necessario evitare percorsi irregolari e condizioni sfavorevoli al tracking SLAM.
Servono punti di controllo durante un rilievo SLAM?
Non per qualsiasi scansione ma diventano particolarmente importanti quando il risultato deve essere verificato, georeferenziato o utilizzato per lavori con tolleranze definite.
I punti di controllo possono essere rilevati attraverso:
- stazione totale;
- GNSS RTK negli ambienti in cui il segnale è disponibile;
- una rete topografica esistente.
In un edificio molto grande è preferibile distribuirli nelle varie zone del rilievo anziché concentrarli tutti vicino al punto di partenza.
Per un edificio multipiano, ad esempio, può essere utile avere controlli su livelli differenti.
Inoltre è importante distinguere tra punti utilizzati per vincolare la scansione e check point indipendenti, utilizzati invece per verificare successivamente l'accuratezza della nuvola di punti.
Controllare la nuvola mentre si è ancora sul posto
Uno degli errori più costosi è accorgersi di una zona mancante quando si è già tornati in ufficio.
Quando lo strumento lo consente è quindi utile controllare durante l'acquisizione:
- traiettoria;
- copertura;
- eventuali zone vuote;
- qualità apparente della nuvola;
- perdita del tracking;
- presenza di aree non acquisite.
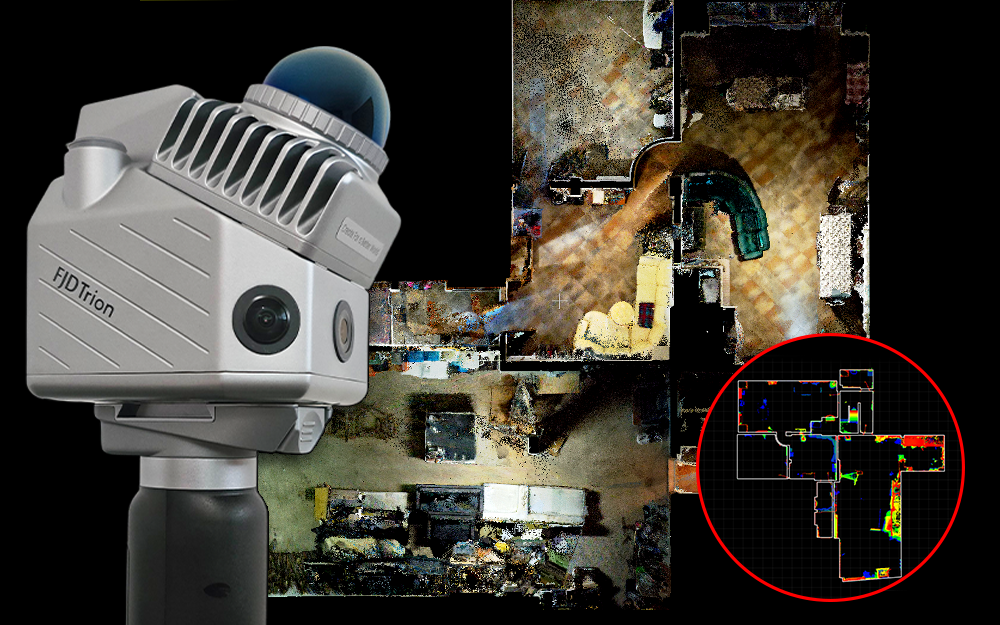
Gli scanner FJD Trion S2, ad esempio, permettono di visualizzare in tempo reale la nuvola di punti per controllare sul posto copertura e qualità dell'acquisizione.
Lo stesso principio vale indipendentemente dal modello utilizzato:
il momento migliore per correggere una scansione incompleta è quando siamo ancora davanti all'area che manca.
Quali sono gli errori più comuni durante una scansione SLAM?
Molti problemi non nascono da un guasto dello scanner, ma da una strategia di acquisizione poco adatta all'ambiente.
Tra gli errori più comuni ci sono partire senza avere osservato l'area, percorrere lunghe distanze senza creare collegamenti con zone già acquisite, muoversi troppo velocemente, ruotare bruscamente lo strumento, trascurare scale e zone di collegamento, affidarsi esclusivamente all'anteprima visiva e non prevedere controlli indipendenti quando il lavoro richiede una precisione verificabile.
Un altro errore è pensare che una nuvola esteticamente bella sia automaticamente accurata.
Una parete perfettamente definita può comunque trovarsi alcuni centimetri fuori posizione rispetto a un riferimento reale.
Per questo completezza, precisione locale e accuratezza globale sono aspetti differenti e devono essere valutati separatamente.
L'esperienza dell'operatore influenza il risultato?
Sì.
Lo scanner automatizza una grande parte del rilievo, ma l'operatore continua a prendere decisioni che influenzano la qualità finale.
Con l'esperienza si impara a riconoscere rapidamente le zone problematiche.
Un lungo corridoio suggerisce di cercare più riferimenti.
Una grande sala vuota richiede maggiore attenzione alla traiettoria.
Una scala deve essere considerata come parte fondamentale del collegamento tra due livelli.
Un percorso che potrebbe essere chiuso suggerisce di tornare nella zona iniziale invece di terminare la scansione qualche metro prima.
È per questo che uno scanner SLAM semplice da usare non significa uno scanner che può essere utilizzato senza metodologia.
La tecnologia semplifica l'acquisizione, ma la competenza continua a fare la differenza nella pianificazione e nel controllo del rilievo.
Quale scanner SLAM utilizzare?
Le stesse regole generali valgono per strumenti con caratteristiche differenti, ma alcune funzioni possono aiutare l'operatore soprattutto nei rilievi più complessi.

FJD Trion P2 è particolarmente indicato per acquisizioni architettoniche, interni, as-built e Scan to BIM e dispone oggi di funzioni come rilevamento della velocità, Scan Enhancement e modalità per scansioni di lunga durata.

FJD Trion P2 Vision+ mantiene il flusso di rilievo del P2 aggiungendo l'informazione termica quando alla geometria 3D devono essere associate attività di ispezione.
Scopri come acquisire geometria 3D e informazioni termiche contemporaneamente in un unico rilievo.

La serie FJD Trion S2 è pensata anche per aree più estese e scenari indoor/outdoor e integra VIO, SLAM e GNSS RTK/PPK.
Scopri i modelli e i prezzi della serie di scanner LiDAR SLAM FJD Trion S2
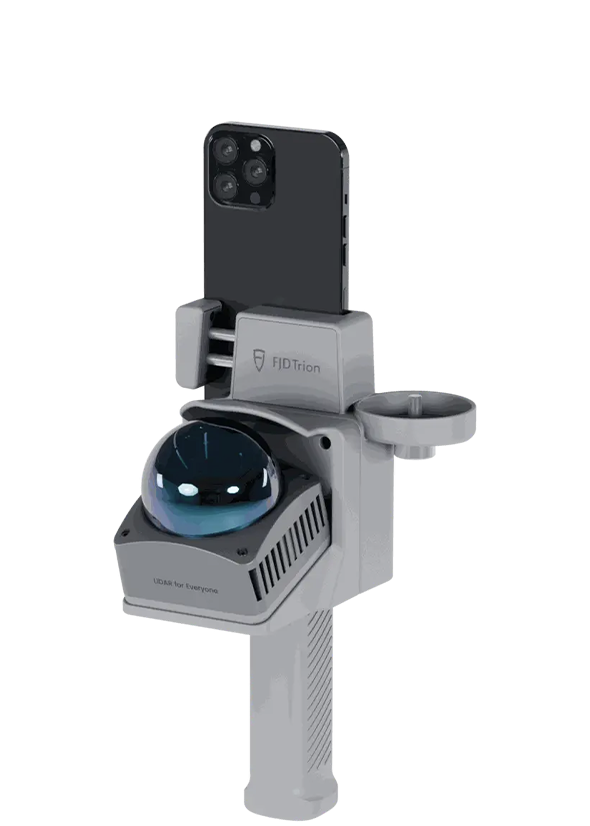
FJD V4E LiDAR Kit propone invece una soluzione SLAM compatta basata sull'utilizzo dello smartphone, disponibile sia per acquisizioni LiDAR sia nelle configurazioni abbinate a ricevitore GNSS quando è necessaria la georeferenziazione outdoor.
La scelta dello scanner deve però arrivare dopo aver definito ambienti che di solito si rilevano, la loro estensione, la precisione di solito richiesta e risultati finali che si vogliono ottenere.
Come capire se un rilievo SLAM è stato eseguito correttamente?
Prima di terminare una scansione, non basta verificare di aver attraversato tutti gli ambienti. Bisogna assicurarsi che ogni zona utile al progetto sia stata realmente acquisita.
Una stanza visitata velocemente può avere parti mancanti. Una scala può essere stata percorsa senza acquisire correttamente pareti e pianerottoli. Un locale tecnico può contenere elementi nascosti che richiedono un secondo passaggio.
Per questo, prima di lasciare il sito, è utile controllare la nuvola di punti e chiedersi:
- ci sono zone vuote o incomplete?
- porte, finestre, angoli e collegamenti tra gli ambienti sono visibili?
- scale e cambi di piano sono stati acquisiti correttamente?
- ci sono aree che sarebbe meglio ripercorrere?
- nei lavori che lo richiedono, sono stati acquisiti tutti i punti necessari al controllo?
Il rilievo SLAM non termina quando abbiamo finito di camminare, ma quando abbiamo verificato di avere tutti i dati necessari per il lavoro che dovremo svolgere in ufficio.
Fare questo controllo direttamente sul posto può evitare la situazione peggiore: accorgersi, durante la restituzione, che manca proprio una misura o una zona importante e dover organizzare un secondo sopralluogo.
È qui che si vede uno dei vantaggi più concreti dello SLAM: non soltanto acquisire velocemente grandi quantità di dati, ma poter verificare già sul campo se il rilievo è sufficientemente completo per passare alla fase successiva